تایید می شود تمام اسلایدی آموزشی همراه آموزش ارسال خواهد شد
فایل های شبیه سازی
تایید می شود تمام فایل های مورد استفاده همراه آموزش ارسال خواهد شد
شبیهسازی برهمکنش سیال و سازه (FSI) جسم صلب شناور در ANSYS CFX
معرفی کارگاه آموزشی و کلیات شبیهسازی حرکت شناور در امواج
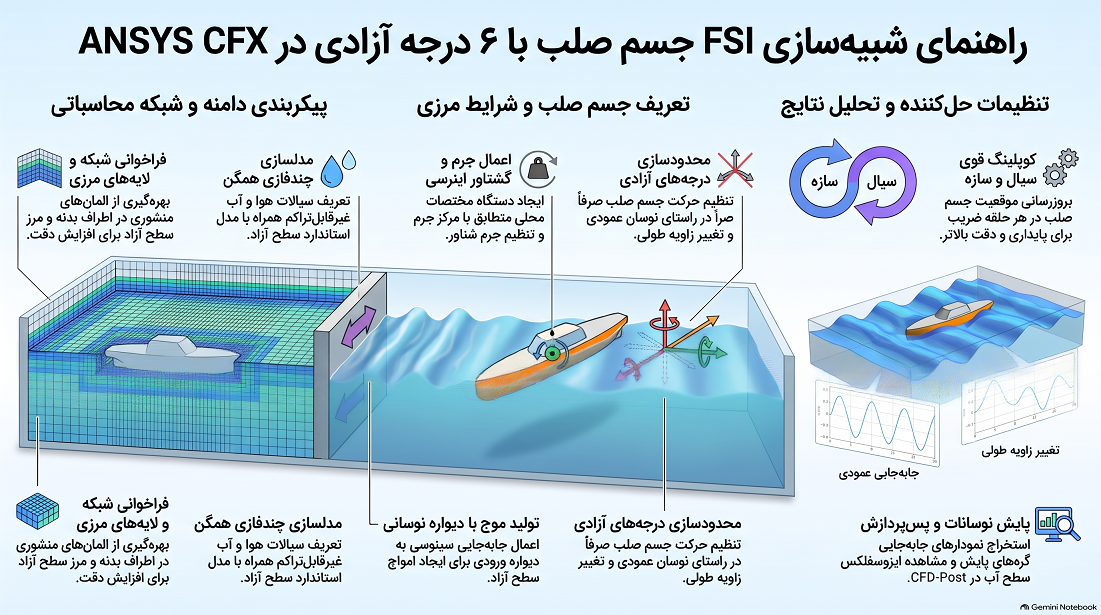
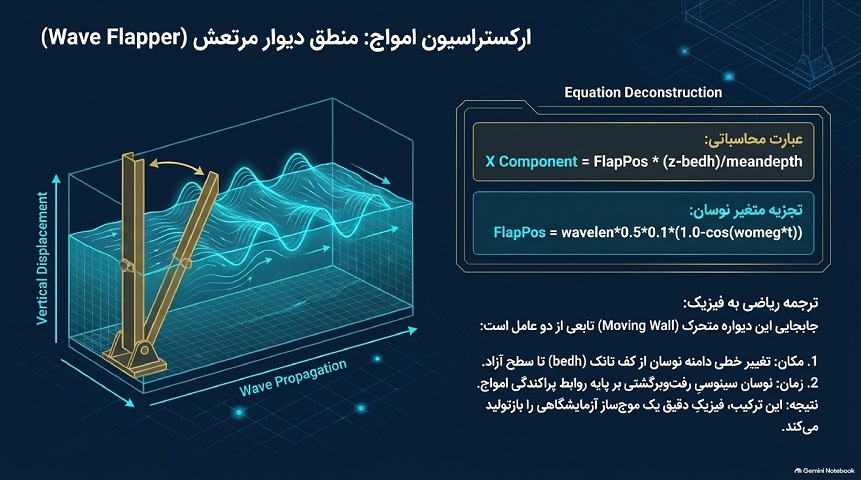
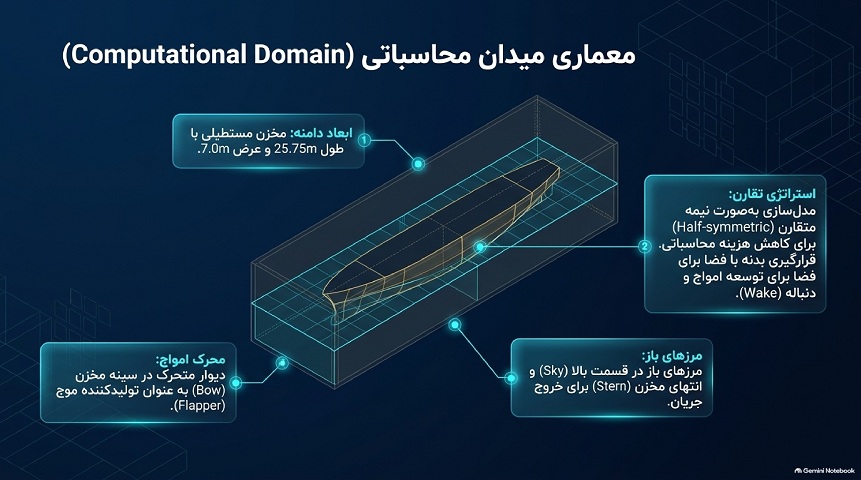
این فایل آموزشی به بررسی و شبیهسازی مستقیم حرکت جسم صلب با شش درجه آزادی در نرمافزار ANSYS CFX میپردازد. موضوع اصلی این دوره، تحلیل رفتار هیدرودینامیکی و تعامل سیال و سازه برای بدنه یک شناور مهارشده در داخل کانال تست آب تحت تاثیر امواج سطحی است. در این شبیهسازی از مدل چندفازی همگن برای شبیهسازی دقیق سطح آزاد آب و هوا استفاده شده و تولید امواج از طریق حرکت نوسانی دیواره موجساز در انتهای جلویی دامنه محاسباتی صورت میگیرد. دامنه محاسباتی به صورت نیمهمتقارن و مستطیلی طراحی شده است تا حجم محاسبات کاهش یابد و در عین حال فضای کافی در اطراف شناور برای شکلگیری امواج و رد پای موج وجود داشته باشد. هدف اصلی این آموزش، توانمندسازی مهندسان برای ارزیابی نیروهای هیدرودینامیکی وارد بر بدنه شناور و بررسی حرکتهای دینامیکی آن شامل حرکت صعود و نزول عمودی و حرکت زاویهای پیچینگ بدون نیاز به حلکننده سازهای مجزا و تنها با استفاده از قابلیتهای پیشرفته حلکننده CFX است.
مراحل اجرایی شبیهسازی و مهارتهای کسبشده توسط مخاطب
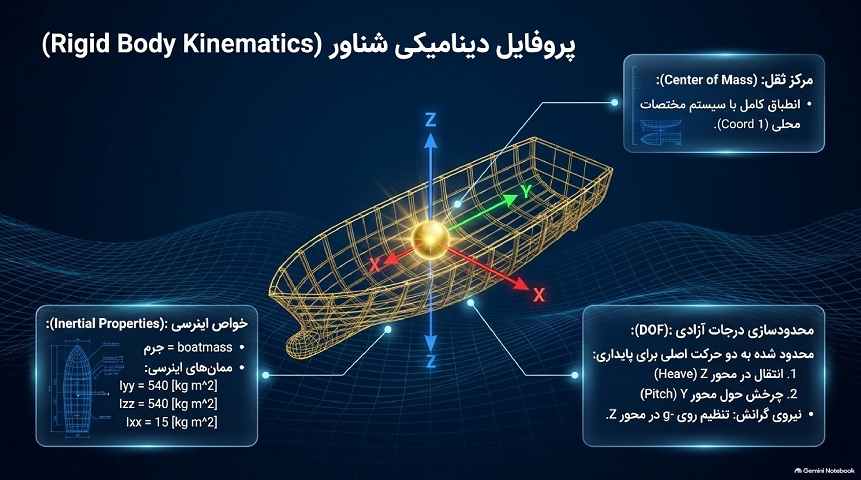
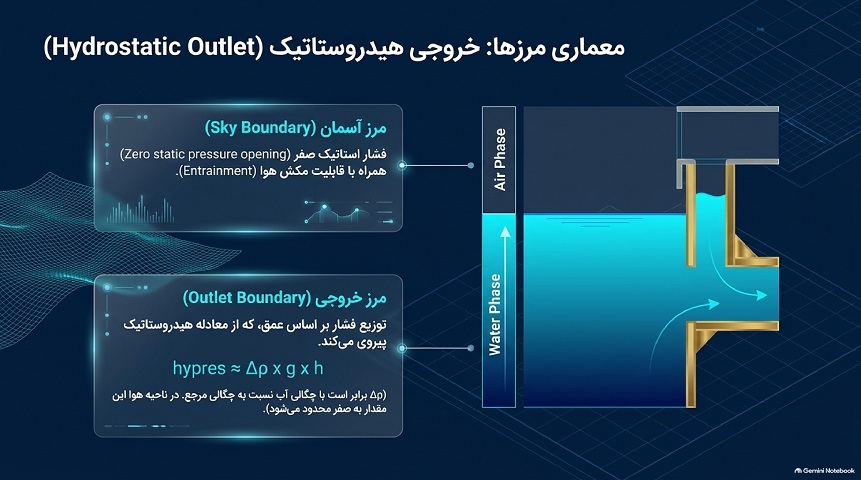
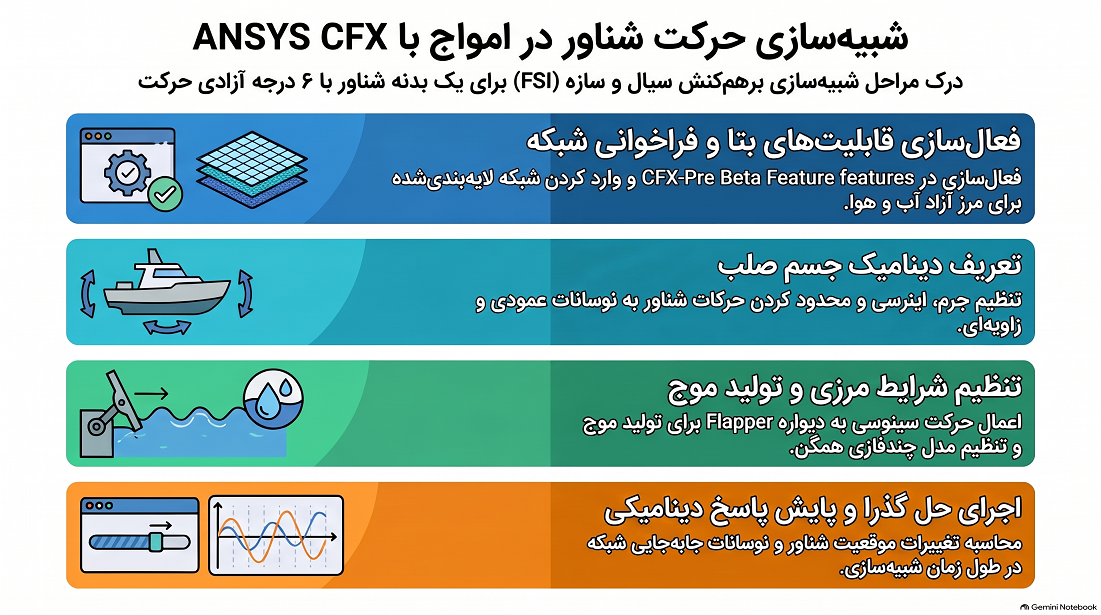
فرآیند شبیهسازی با فراخوانی شبکه مشبندی در محیط CFX-Pre آغاز میشود که در آن از لایههای منشور در اطراف بدنه شناور و مرز سطح آزاد برای افزایش دقت محاسبات گشتاورها و مرز فازها استفاده شده است. در گام بعدی، دستگاه مختصات محلی منطبق بر مرکز جرم شناور تعریف شده و متغیرهای اصلی شامل جرم شناور، گام زمانی، طول موج و تراز سطح آزاد تعیین میگردند. سپس خواص دینامیکی جسم صلب مانند جرم و گشتاورهای اینرسی تنظیم شده و حرکت شناور به درجات آزادی عمودی و چرخش حول محور عرضی محدود میشود. شرایط مرزی شامل فشار هیدروستاتیک در خروجی، ورودی باز با فشار صفر در بالا و حرکت نوسانی سینوسی برای دیواره موجساز اعمال میگردد. همچنین برای تضمین پایداری عددی، کوپلینگ فازها به صورت کوپلشده و فرکانس بهروزرسانی جسم صلب در هر حلقه تکرار تنظیم میشود. مخاطب پس از مطالعه این آموزش، نحوه راهاندازی شبیهسازیهای گذرا و چندفازی، تعریف دینامیک اجسام صلب، مدیریت سختی مش متحرک، اعمال شرایط اولیه هیدروستاتیک و پایش متغیرهای حرکتی در نرمافزار را به طور کامل فرا میگیرد.
تحلیل نتایج شبیهسازی و نکات کلیدی برای توسعه مدل
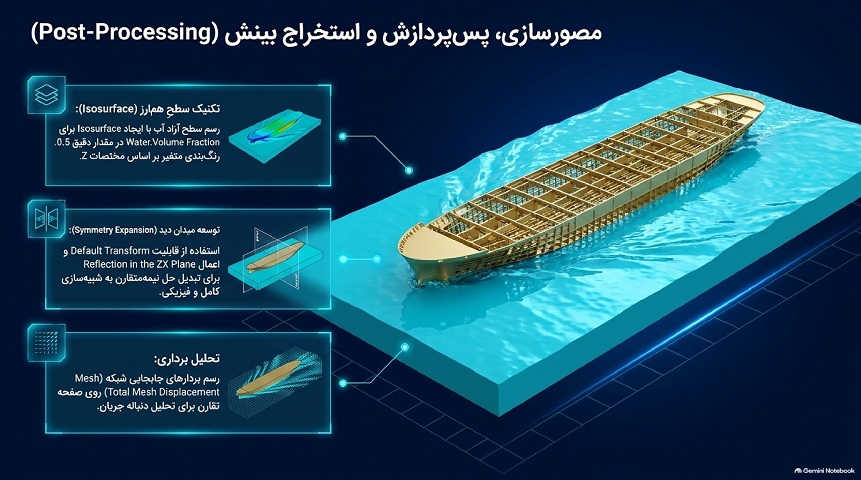
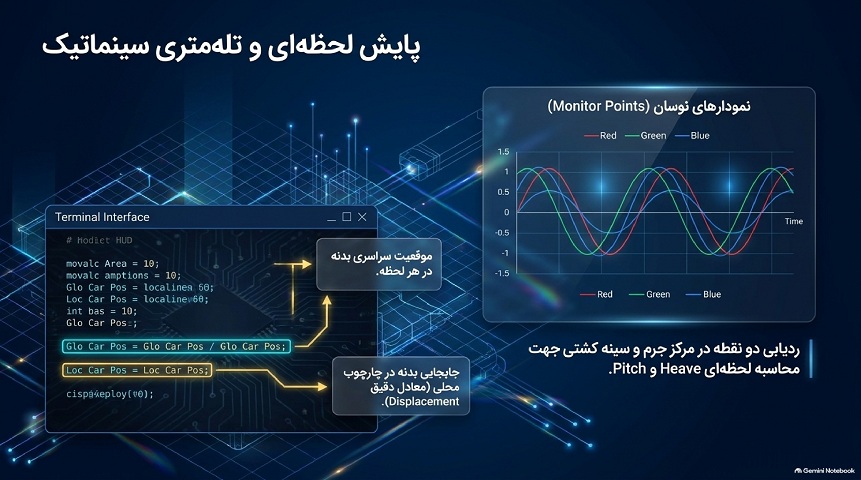
تحلیل نتایج نشان میدهد که نیروهای ناشی از امواج برخوردکننده به بدنه موجب ایجاد نوسانات منظم در حرکت عمودی و زاویه پیچینگ شناور میشوند که این تغییرات از طریق نقاط پایش تعریفشده در مرکز جرم و دماغه شناور ثبت و رسم شدهاند. خروجیهای حلکننده نشاندهنده انطباق بسیار دقیق متغیرهای حرکتی ثبتشده با موقعیت و سرعتهای محاسبهشده توسط حلکننده جسم صلب هستند. در بخش پسپردازش در محیط CFD-Post، استخراج سطح مشترک آب و هوا و برادرهای جابهجایی شبکه، تصویری روشن از نحوه برهمکنش امواج با بدنه و تغییر شکل شبکه محاسباتی ارائه میدهد. علاوه بر این، آموزش به نکات کلیدی جهت ارتقای مدل اشاره میکند؛ از جمله اینکه برای جلوگیری از بازتاب امواج از مرز خروجی میتوان از ساحل عددی یا مستهلککننده موج استفاده کرد و برای جلوگیری از پیچیدگی و دفرمه شدن شدید مش در زوایای حرکتی بزرگ، بهرهگیری از زیردامنه یا رابطهای دامنه لغزان راهکاری بسیار کارآمد خواهد بود.
نمونه ای از اسلاید های آموزشی
تالیف گروهی ، پشتیبانی تلفنی
برنامه ریزی ، تدریس و بازبینی توسط گروهی از اساتید و دانشجویان انجام میشود تا خطاهای احتمالی را به حداقل برسانیم.
دانلود آنی/ ارسال سریع
لینک های دانلود بلافاصله پس از ثبت سفارش به پنل کاربری شما اضافه می شود و لینک دانلود به ایمیل شما هم ارسال میشود
همراه فایل های شبیه سازی
در فایل ها سعی شده تا تمام فایل های شبیه سازی ارسال شود تا دانشجویان امکان شبیه سازی گام به گام همراه استاد را داشته باشند.
۵درس حیاتی و غافلگیرکننده در شبیهسازی تعامل سیال و سازه (FSI) شناورهای موور شده
۱. مقدمه: چالش شبیهسازی حرکت واقعی شناورها روی امواج
شبیهسازی دینامیک شناورها در محیطهای چندفازی (آب و هوا) و پیشبینی دقیق رفتار ۶ درجه آزادی (6DOF) آنها در مواجهه با امواج دریا، همواره یکی از پیچیدهترین پروژهها در هیدرودینامیک محاسباتی به شمار میرود. برهمکنش پیچیده و لحظهای میان نیروهای غیرخطی سیال و پاسخ حرکتی بدنه شناور، حلکنندههای عددی را با ناپایداریهای شدید، دفرمگی شبکه مش و هزینههای محاسباتی سنگین مواجه میسازد.
کارگاه آموزشی شماره ۵ نرمافزار ANSYS CFX (تحت عنوان شبیهسازی FSI جسم صلب شناور موور شده) الگوی بسیار ارزشمندی برای حل این چالش ارائه میدهد. در این کارگاه، یک دامنه محاسباتی نیمهمتقارن (Half-Symmetric) برای مدل بدنه شناور (Model 5415) در نظر گرفته شده که امواج سطح آزاد توسط یک موجساز مفصلی/صفحهای (Wave Flapper) در سمت سینه شناور (Bow) تولید میشوند و مرز خروجی (Outlet) در سمت پاشنه قرار دارد. بررسی عمیق تنظیمات این کارگاه افشا میکند که چطور با بهکارگیری استراتژیهای عددی هوشمندانه، میتوان پایداری و دقت حل را افزایش داد و روند اجرای شبیهسازیهای سنگین دریایی را ساده کرد. در ادامه، ۵ درس حیاتی حاصل از تحلیل این پروژه بررسی میشود.
۲. درس ۱: حذف کوپلینگهای پیچیده با قابلیت حل مستقیم ۶ درجه آزادی در CFX
در روشهای سنتی FSI، شبیهسازی حرکت جسم صلب مستلزم کوپل کردن نرمافزار CFD با یک حلکننده تحلیل سازه یا دینامیک خارجی بود؛ فرآیندی که انتقال دادهها در مرز مشترک و همگرایی دو نرمافزار را بسیار کند و کشدار میکرد. اما با فعالسازی قابلیتهای بتا (Beta Features) در بخش CFX-Pre (از مسیر Edit > Options > General)، امکان حل مستقیم معادلات حرکت جسم صلب درون خود حلکننده CFX فراهم میشود.
این ویژگی به کاربر اجازه میدهد تا حرکت مدل بدنه شناور را با تعریف یک دستگاه مختصات محلی (Coord 1) در مرکز جرم اولیه شناور و اعمال مشخصات فیزیکی شامل جرم بدنه (boatmass) و گشتاورهای لختی اصلی، به صورت مستقیم محاسبه کند. اگرچه در این کارگاه آموزشی حرکت شناور به درجات آزادی Heave (جابهجایی عمودی در امتداد محور Z) و Pitch (دوران حول محور افقی Y) محدود شده است، اما حلکننده CFX توانایی مدیریت کامل ۶ درجه آزادی را بدون نیاز به کدهای جانبی دارد. عدم نیاز به نرمافزارهای جانبی تحلیل سازه برای حرکتهای صلب، یک جهش بزرگ در سرعت، کارایی و کاهش پیچیدگی شبیهسازی محسوب میشود.
«استفاده مستقیم از قابلیت جسم صلب در CFX، امکان شبیهسازی حرکت مدل بدنه شناور با ۶ درجه آزادی کامل را بدون نیاز به نرمافزارهای کوپلینگ خارجی فراهم میسازد.»
۳. درس ۲: کاربرد غیرمنتظره المانهای منشور (Prism) در سطح آزاد آب و هوا
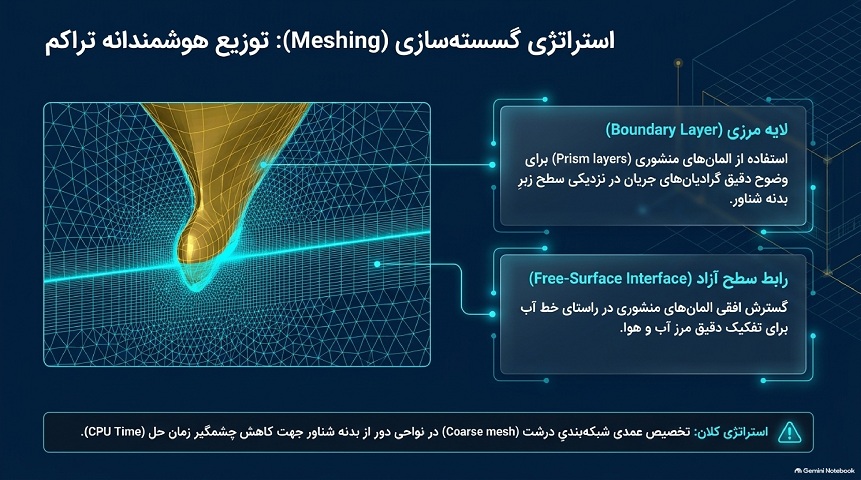
به طور معمول در مشبندی CFD، المانهای منشور (Prism Elements) برای حل گرادیانهای شدید سرعت در لایه مرزی نزدیک دیوارههای صلب استفاده میشوند. اما در فایل مش این شبیهسازی (5415_model.cmdb)، یک استراتژی هوشمندانه به چشم میخورد: لایههای المان منشور علاوه بر دیواره بدنه شناور، در مرز سطح آزاد آب و هوا (Free Surface) نیز پیادهسازی شدهاند.
دلیل فنی و عددی این استراتژی، نسبت ابعاد (Aspect Ratio) بالای المانهای منشوری و سازمانیافتگی آنها در جهت عمودی است. این المانها بدون آنکه تعداد المانها را در جهت افقی (محورهای X و Y) به صورت کاذب افزایش دهند، گامهای شبکهای فوقالعاده ریزی در جهت عمود بر سطح آزاد (محور Z) ایجاد میکنند. این تفکیکپذیری عمودی (Vertical Resolution) بالا مانع از انتشار و اضمحلال عددی (Numerical Diffusion) مرز فازها شده و مرز تیز و مشخص سطح آب را در تمام طول شبیهسازی حفظ میکند، در حالی که مش در نواحی دور از بدنه درشت (Coarse) باقی میماند تا حجم محاسبات فرسایشی نشود.
۴. درس ۳: فرمولنویسی هوشمندانه برای راهاندازی پایدار؛ جایگزینی تابع پله با انتقال نرم
یکی از نقاط بحرانی در شبیهسازیهای گذرا و چندفازی، مرحله راهاندازی اولیه شبیهسازی (Startup) و مقداردهی اولیه کسر حجمی (Volume Fraction) فازها است. تعریف آنی مرز آب و هوا با تابع پله ریاضی (step()) باعث تغییر ناگهانی کسر حجمی از ۰ به ۱ در یک فاصله مکانی صفر شده و شوکهای عددی و نوسانات شدید فشاری به حلکننده وارد میکند.
در این پروژه، برای مقداردهی اولیه کسر حجمی آب (watini) از رابطه ریاضی زیر استفاده شده است:
این رابطه به جای یک گام تیز، یک شیب نرم و انتقال فاز با عرض محدود (Finite-Width Phase Transition) در اطراف موقعیت اسمی سطح آزاد (surfz) ایجاد میکند. علاوه بر این، شرایط مرزی فشار در مرز خروجی (Outlet) نیز بر اساس رابطه هیدروستاتیک hypres ≈ Δρ × g × h تنظیم شده و در ناحیه فاز هوا روی مقدار صفر برش (Clip) میخورد. این تنظیمات هوشمندانه مانع از پرشهای فشاری ناگهانی در گامهای زمانی نخستین شده و شبیهسازی را از همان ابتدا در مسیر همگرایی پایدار قرار میدهد.
۵. درس ۴: راز پایداری در همگرایی؛ بهروزرسانی جسم صلب در هر حلقه ضریب (Coefficient Loop)
دستیابی به همگرایی و پایداری در شبیهسازی تعامل سیال و سازه، نیازمند تنظیم دقیق بخش Solver Control و مدیریت دفرمگی مش است. در تب Advanced Options این شبیهسازی، دو تنظیم کلیدی اعمال شده است:
۱. تنظیم کسر حجمی به حالت Coupled: در بخش Multiphase Control، گزینه Volume Fraction Coupling از حالت پیشفرض (Segregated) به حالت Coupled تغییر یافته است تا معادلات فازها به صورت همزمان حل شوند. ۲. بهروزرسانی جسم صلب در هر حلقه ضریب: در بخش Rigid Body Control، فرکانس بهروزرسانی (Update Frequency) روی حالت Every Coefficient Loop قرار گرفته است.
اگرچه بهروزرسانی موقعیت جسم صلب و محاسبه مجدد نیروها در هر حلقه ضریب، بار محاسباتی را افزایش میدهد، اما یک کوپلینگ ضمنی (Implicit Coupling) قوی میان سیال و سازه ایجاد کرده و حساسیت حلکننده به گام زمانی (Timestep) را به شدت کاهش میدهد. برای جبران هزینه محاسباتی این فرآیند، پیشنهاد میشود مقدار Max. Coeff. Loops از حالت پیشفرض کاهش یافته و روی ۵ یا ۶ تنظیم شود تا زمان کل پردازش کنترل گردد.
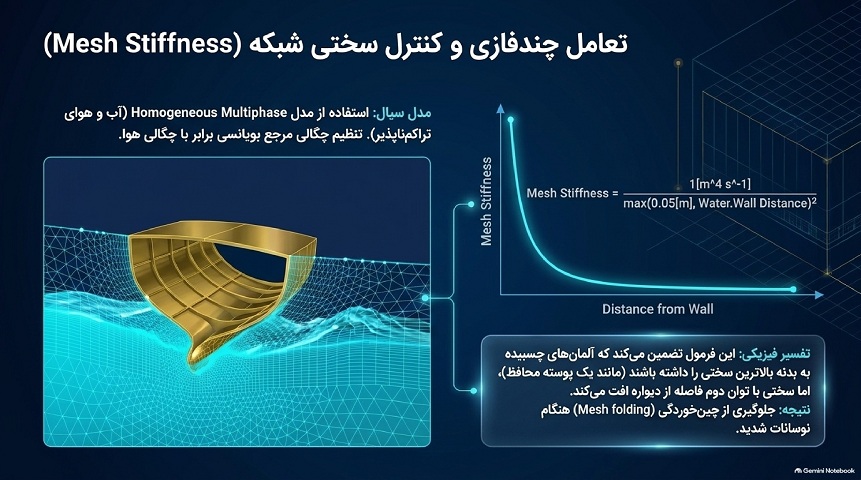
همچنین، برای جلوگیری از اضمحلال و کیفیتزدایی مش در اطراف بدنه شناور حین حرکت، سختی مش (Mesh Stiffness) با فرمول زیر متناسب با فاصله از دیواره تعریف شده است:
این رابطه باعث میشود مشهای نزدیک دیواره شناور صلبتر باقی بمانند و دفرمگی اصلی به المانهای دورتر منتقل شود.
۶. درس ۵: مهار بازتاب امواج و مدیریت پیچشهای شدید بدنه (Pitching)
در شبیهسازیهای هیدرودینامیکی پیشرفته، برخورد و بازتاب امواج از مرزهای خروجی و همچنین دفرمگی شدید مش در زوایای پیچش (Pitching) بزرگ شناور، از مهمترین عوامل تولید خطا و ناپایداری هستند. برای مهار این مشکلات، راهکارهای عملی زیر در نظر گرفته میشوند:
احداث ساحل عددی (Numerical Beach): امواج تولیدشده توسط موجساز پس از عبور از اطراف شناور به مرز خروجی میرسند. برای جلوگیری از بازتاب آنها به داخل دامنه، افزودن یک ساحل عددی (ناحیه میرایی امواج) در انتهای دامنه محاسباتی ضروری است.
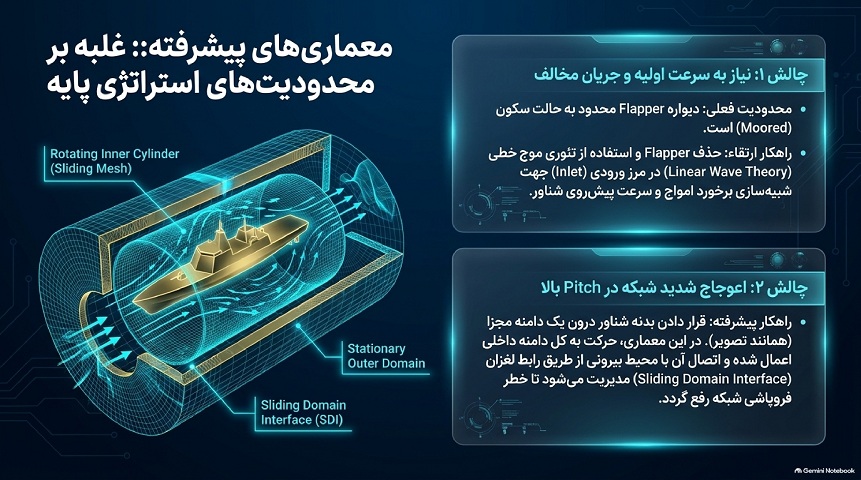
اعمال موج در ورودی با تئوری موج خطی (Linear Wave Theory): علاوه بر استفاده از موجساز مفصلی (Flapper)، میتوان امواج را در مرز ورودی (Inlet) با روابط تئوری امواج خطی اعمال کرد. این روش قابلیت افزودن سرعت جریان آب (Water Current) یا سرعت پیشروی شناور را نیز به سیستم فراهم میسازد.
مدیریت پیچشهای شدید با زیردامنه یا دامنه مجزا: در صورتی که زاویه پیچش شناور بسیار بزرگ شود، مش اطراف بدنه دچار پیچیدگی و دفرمگی شدید میشود. راهکار کلیدی، قرار دادن بدنه شناور درون یک زیردامنه محاسباتی (Subdomain) یا یک دامنهی مجزا همراه با واسط لغزان دامنهها (Sliding Domain Interface) است. در این حالت، کل دامنه داخلی همراه با شناور میچرخد و کیفیت شبکه مش کاملاً حفظ میشود.
۷. نتیجهگیری و چشمانداز آینده
شبیهسازی موفق تعامل سیال و سازه (FSI) برای شناورهای موور شده بیش از آنکه متکی بر سختافزارهای گرانقیمت و توان پردازشی خام باشد، به اتخاذ استراتژیهای عددی هوشمندانه، مشبندی حسابشده و تنظیمات دقیق حلکننده وابسته است. همانطور که در این بررسی اثبات شد، بهرهگیری از قابلیتهای داخلی جسم صلب در CFX، المانهای منشوری در سطح آزاد، انتقال نرم در مقداردهی اولیه، کوپلینگ قوی در حلقههای ضریب و مدیریت سختی مش، مسیر رسیدن به نتایج دقیق و پایدار را هموار میسازد.
آیا وقت آن نرسیده است که در استراتژیهای سنتی مشبندی و تنظیمات پیشفرض حلکنندههای خود برای رویدادهای شدید دریایی تجدیدنظر کنیم؟
10 دیدگاه ها
سارا محمدی
بر آبان 13, 1405 در 7:20 ب.ظ
موضوع اصلی این کارگاه آموزشی چیست و در آن چه چیزی شبیهسازی میشود؟
موضوع اصلی، تحلیل رفتار هیدرودینامیکی و تعامل سیال و سازه (FSI) برای بدنه یک شناور مهارشده در داخل کانال تست آب تحت تأثیر امواج سطحی است. در این شبیهسازی، حرکت جسم صلب با شش درجه آزادی بهصورت مستقیم در نرمافزار ANSYS CFX بررسی میشود.
برای شبیهسازی دقیق سطح آزاد آب و هوا از مدل چندفازی همگن استفاده شده است. تولید امواج نیز از طریق حرکت نوسانی دیواره موجساز در انتهای جلویی دامنه محاسباتی صورت میگیرد.
دامنه محاسباتی به صورت نیمهمتقارن و مستطیلی طراحی شده است. هدف از این طراحی، کاهش حجم محاسبات و در عین حال فراهم کردن فضای کافی در اطراف شناور برای شکلگیری امواج و رد پای موج است.
شرایط مرزی شامل فشار هیدروستاتیک در خروجی، ورودی باز با فشار صفر در بالا و حرکت نوسانی سینوسی برای دیواره موجساز است. همچنین برای تضمین پایداری عددی، کوپلینگ فازها به صورت کوپلشده و فرکانس بهروزرسانی جسم صلب در هر حلقه تکرار تنظیم میشود.
نتایج نشان میدهد که نیروهای ناشی از امواج برخوردکننده به بدنه موجب نوسانات منظم در حرکت عمودی و زاویه پیچینگ شناور میشوند و متغیرهای حرکتی ثبتشده انطباق بسیار دقیقی با موقعیت و سرعتهای محاسبهشده توسط حلکننده جسم صلب دارند. برای ارتقای مدل نیز نکاتی مطرح شده است؛ از جمله استفاده از ساحل عددی یا مستهلککننده موج برای جلوگیری از بازتاب امواج از مرز خروجی، و بهرهگیری از زیردامنه یا رابطهای دامنه لغزان برای جلوگیری از پیچیدگی و دفرمه شدن شدید مش در زوایای حرکتی بزرگ.
موضوع اصلی این کارگاه آموزشی چیست و در آن چه چیزی شبیهسازی میشود؟
موضوع اصلی، تحلیل رفتار هیدرودینامیکی و تعامل سیال و سازه (FSI) برای بدنه یک شناور مهارشده در داخل کانال تست آب تحت تأثیر امواج سطحی است. در این شبیهسازی، حرکت جسم صلب با شش درجه آزادی بهصورت مستقیم در نرمافزار ANSYS CFX بررسی میشود.
برای شبیهسازی سطح آزاد آب و هوا و همچنین تولید امواج در این مدل از چه روشهایی استفاده شده است؟
برای شبیهسازی دقیق سطح آزاد آب و هوا از مدل چندفازی همگن استفاده شده است. تولید امواج نیز از طریق حرکت نوسانی دیواره موجساز در انتهای جلویی دامنه محاسباتی صورت میگیرد.
دامنه محاسباتی چگونه طراحی شده و چه هدفی پشت این طراحی وجود دارد؟
دامنه محاسباتی به صورت نیمهمتقارن و مستطیلی طراحی شده است. هدف از این طراحی، کاهش حجم محاسبات و در عین حال فراهم کردن فضای کافی در اطراف شناور برای شکلگیری امواج و رد پای موج است.
شرایط مرزی اعمالشده در این شبیهسازی شامل چه مواردی است و برای تضمین پایداری عددی چه تنظیماتی انجام میشود؟
شرایط مرزی شامل فشار هیدروستاتیک در خروجی، ورودی باز با فشار صفر در بالا و حرکت نوسانی سینوسی برای دیواره موجساز است. همچنین برای تضمین پایداری عددی، کوپلینگ فازها به صورت کوپلشده و فرکانس بهروزرسانی جسم صلب در هر حلقه تکرار تنظیم میشود.
نتایج شبیهسازی چه چیزی را نشان میدهد و برای ارتقای مدل چه نکات کلیدی مطرح شده است؟
نتایج نشان میدهد که نیروهای ناشی از امواج برخوردکننده به بدنه موجب نوسانات منظم در حرکت عمودی و زاویه پیچینگ شناور میشوند و متغیرهای حرکتی ثبتشده انطباق بسیار دقیقی با موقعیت و سرعتهای محاسبهشده توسط حلکننده جسم صلب دارند. برای ارتقای مدل نیز نکاتی مطرح شده است؛ از جمله استفاده از ساحل عددی یا مستهلککننده موج برای جلوگیری از بازتاب امواج از مرز خروجی، و بهرهگیری از زیردامنه یا رابطهای دامنه لغزان برای جلوگیری از پیچیدگی و دفرمه شدن شدید مش در زوایای حرکتی بزرگ.