تایید می شود تمام اسلایدی آموزشی همراه آموزش ارسال خواهد شد
فایل های شبیه سازی
تایید می شود تمام فایل های مورد استفاده همراه آموزش ارسال خواهد شد
این فایل آموزشی با عنوان Simple Rigid Body Motion از مجموعه کارگاههای آموزشی نرمافزار ANSYS، به بررسی شبیهسازی حرکت اجسام صلب در محیط سیال با استفاده از قابلیت اندرکنش سیال و سازه (Fluid-Structure Interaction یا FSI) در نرمافزار ANSYS Workbench، Mechanical و CFX میپردازد. هدف اصلی این آموزش، مدلسازی حرکت یک توپک در داخل شیر تحت تأثیر نیروهای جریان سیال و نیروی بازگرداننده فنر و بررسی رفتار دینامیکی آن در طول زمان است.
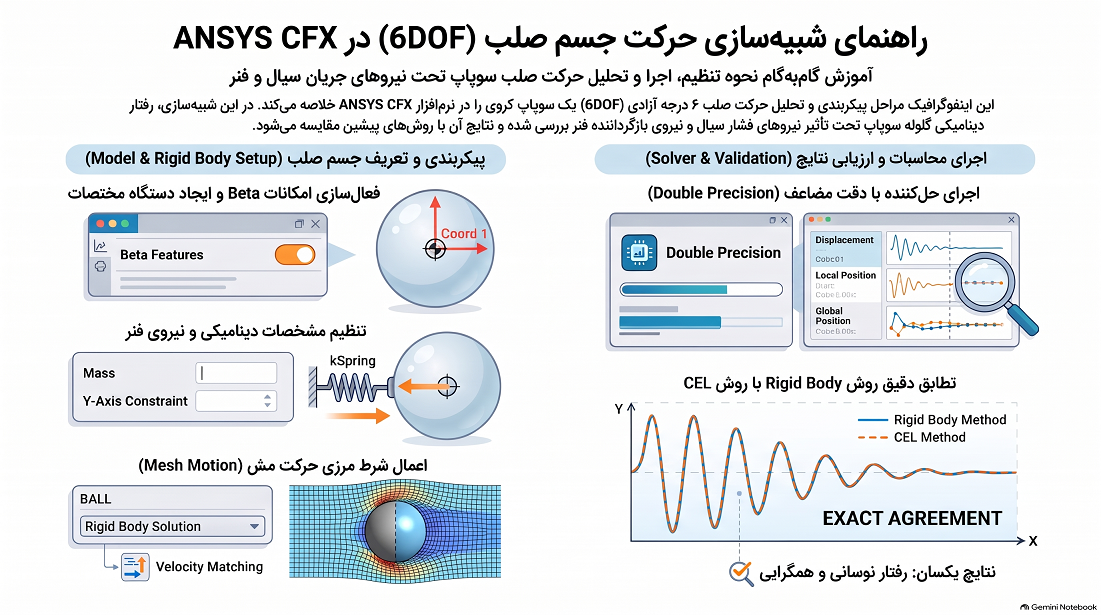
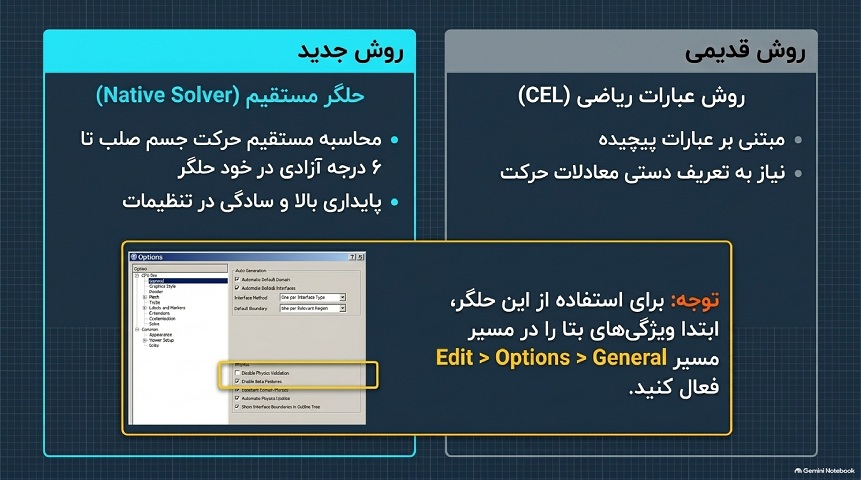
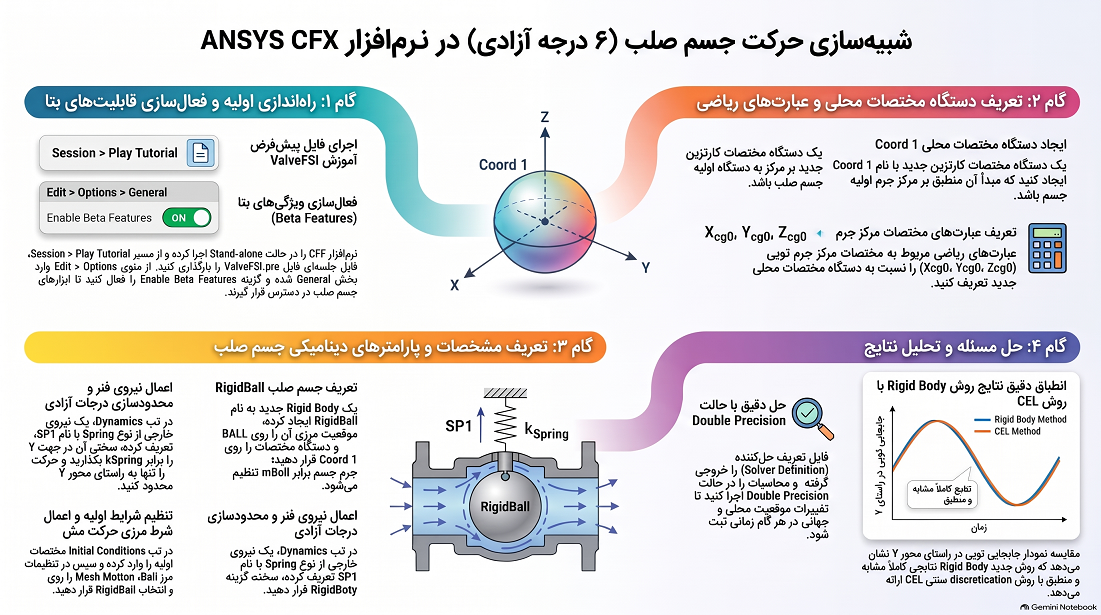
1\. در ابتدا قابلیت جدید شبیهسازی حرکت اجسام صلب در نرمافزار ANSYS CFX معرفی میشود. این قابلیت امکان تحلیل حرکت اجسام صلب را با حداکثر ۶ درجه آزادی فراهم میکند و به کاربر اجازه میدهد حرکت جسم را مستقیماً در محیط حلگر تعریف و محاسبه کند.
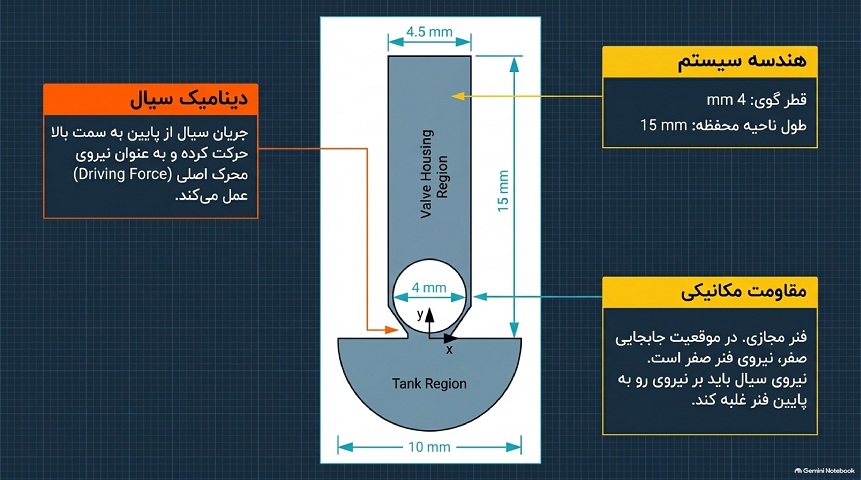
2\. در ادامه، یک مدل شیر (Valve) بهعنوان مسئله اصلی آموزش در نظر گرفته میشود. در این مدل، توپک داخلی شیر (Ball) بهعنوان یک جسم صلب متحرک تعریف شده و نیروهای ناشی از جریان سیال بر سطح آن اثر میگذارند. هدف، بررسی جابهجایی توپک در اثر نیروهای هیدرودینامیکی و تأثیر آن بر رفتار سیستم است.
3\. برای شروع شبیهسازی، مدل اولیه از آموزش استاندارد Fluid Structure Interaction and Mesh Deformation در محیط CFX-Pre فراخوانی میشود. سپس قابلیتهای آزمایشی نرمافزار فعال شده و تنظیمات اولیه برای تعریف حرکت جسم صلب انجام میگیرد.
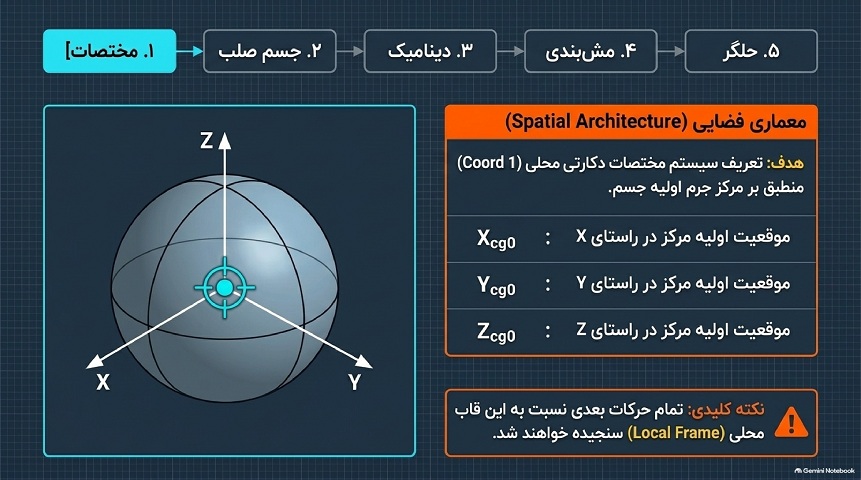
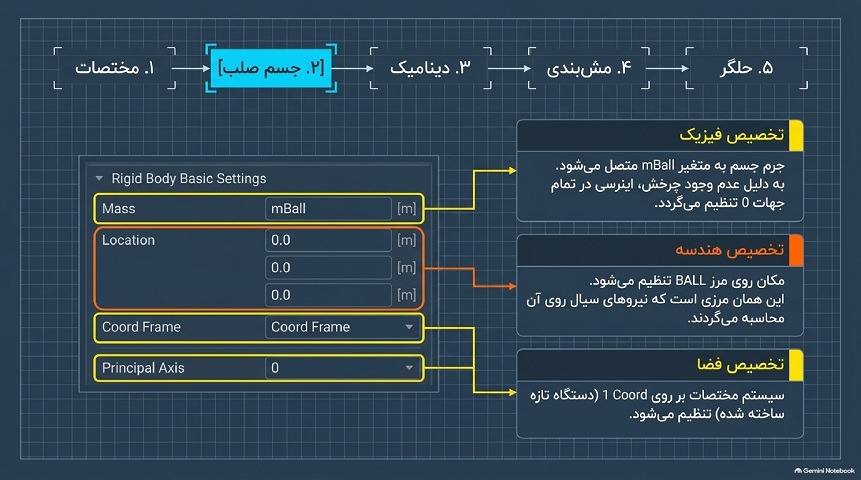
4\. یکی از مراحل اصلی، ایجاد دستگاه مختصات محلی (Coordinate Frame) است. این دستگاه مختصات در موقعیت اولیه مرکز جرم توپک قرار میگیرد تا بتوان موقعیت و جابهجایی جسم را نسبت به یک مرجع مشخص تعریف و محاسبه کرد. همچنین پارامترهای موردنیاز برای تعیین مختصات مرکز جرم با استفاده از عبارات (Expressions) تعریف میشوند.
5\. در مرحله بعد، جسم صلب با نام RigidBall در نرمافزار تعریف میشود. در این قسمت، مرز مربوط به توپک بهعنوان سطح اثرگذاری نیروهای سیال انتخاب شده و دستگاه مختصات محلی و جرم جسم نیز مشخص میشوند. بدین ترتیب، نرمافزار میتواند نیروهای واردشده از طرف جریان سیال را برای محاسبه حرکت توپک در نظر بگیرد.
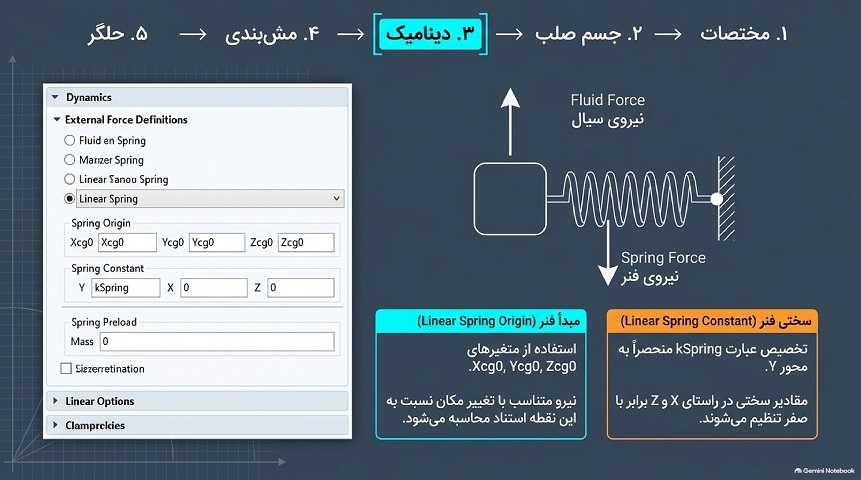
6\. برای شبیهسازی رفتار مکانیکی توپک، یک نیروی خارجی ناشی از فنر (Spring Force) تعریف میشود. سختی فنر در راستای محور Y مشخص شده و نیروی آن متناسب با فاصله گرفتن جسم از موقعیت اولیه خواهد بود. این نیرو نقش بازگرداننده دارد و بر اساس موقعیت لحظهای توپک تغییر میکند.
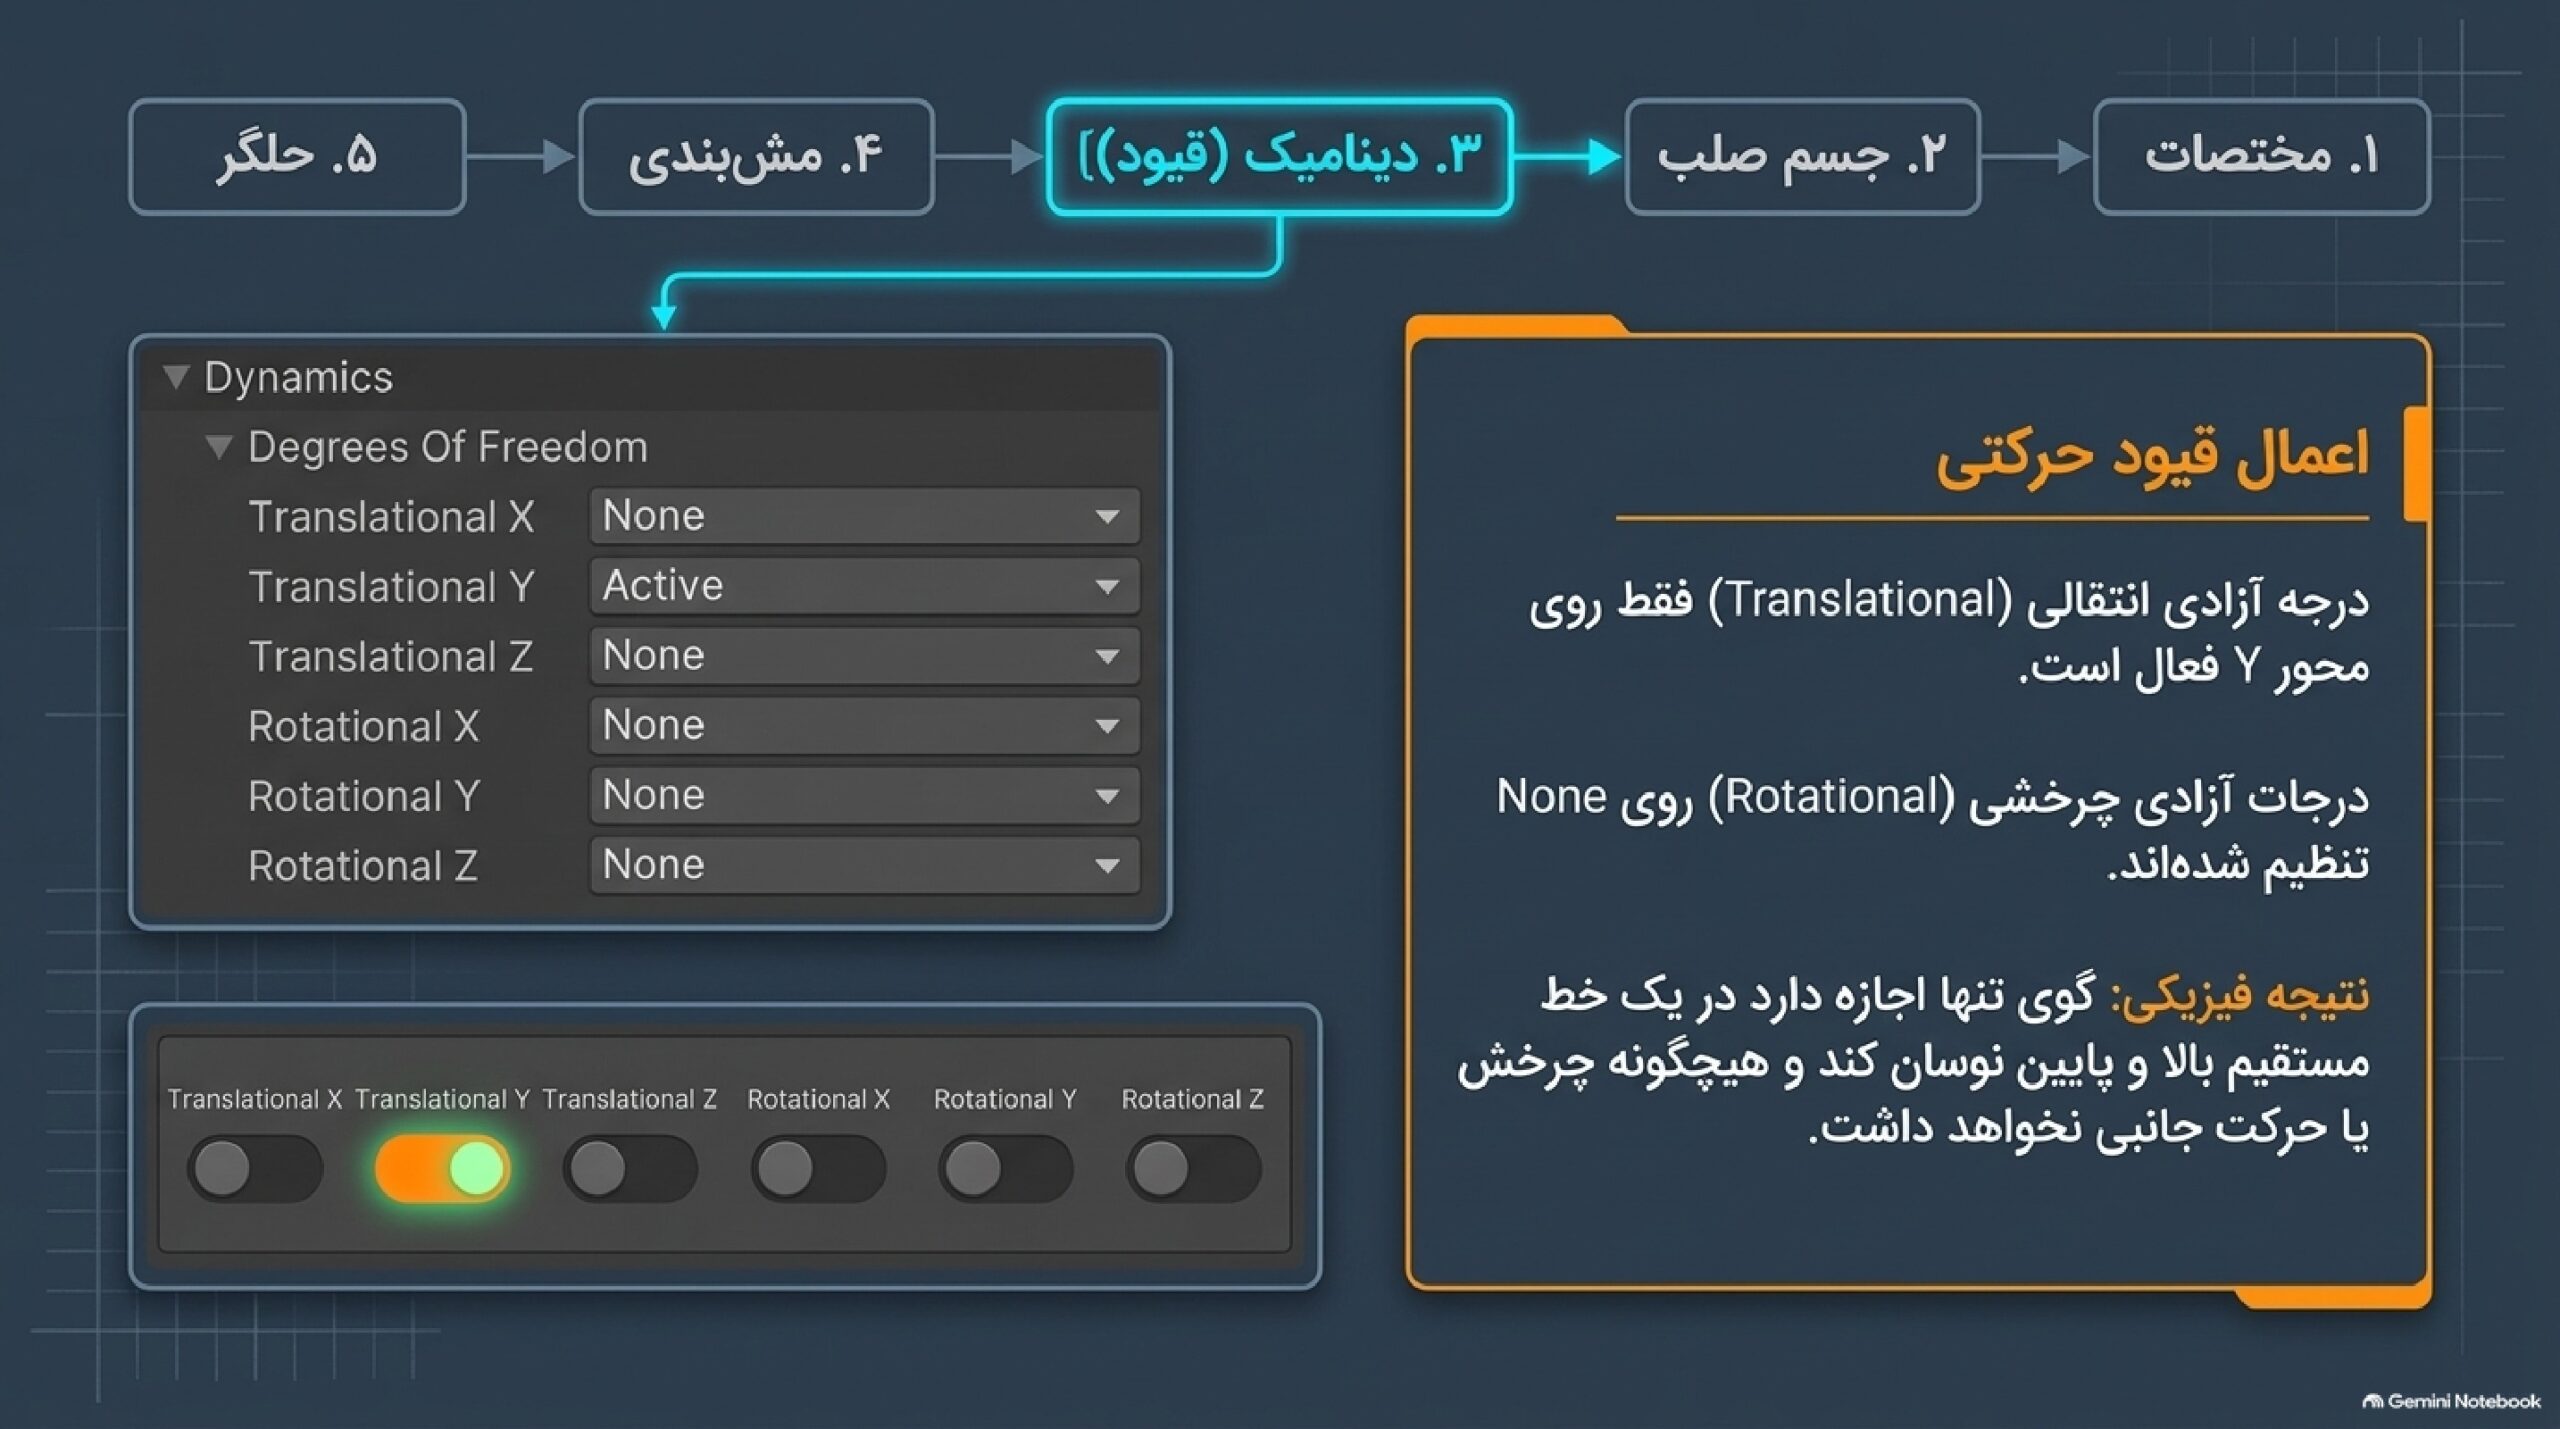
7\. در ادامه، درجات آزادی جسم تنظیم میشوند. اگرچه قابلیت جدید نرمافزار امکان تعریف حرکت در شش درجه آزادی را دارد، در این مثال حرکت توپک تنها به جابهجایی انتقالی در راستای محور Y محدود میشود. همچنین شرایط اولیه شامل موقعیت اولیه مرکز جرم جسم تعریف میشوند تا تحلیل از وضعیت مشخصی آغاز شود.
8\. پس از تکمیل تنظیمات جسم صلب، شرایط مرزی توپک اصلاح میشوند. گزینه Rigid Body Solution برای حرکت شبکه محاسباتی انتخاب شده و ارتباط سرعت دیواره با حرکت شبکه نیز تنظیم میشود. این تنظیمات باعث میشوند حرکت توپک و تغییرات شبکه محاسباتی در طول تحلیل بهدرستی در نظر گرفته شوند.
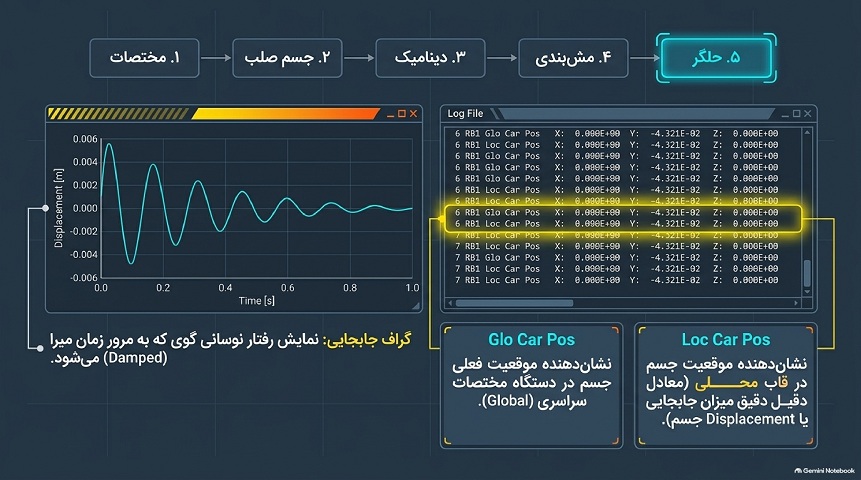
9\. سپس فایل ورودی حلگر تولید شده و تحلیل بهصورت گذرا (Transient) اجرا میشود. در طول حل، اطلاعات مربوط به موقعیت جسم در دستگاه مختصات جهانی و محلی ثبت میشوند. با بررسی این اطلاعات میتوان جابهجایی توپک را در گامهای زمانی مختلف مشاهده و رفتار حرکتی آن را تحلیل کرد.
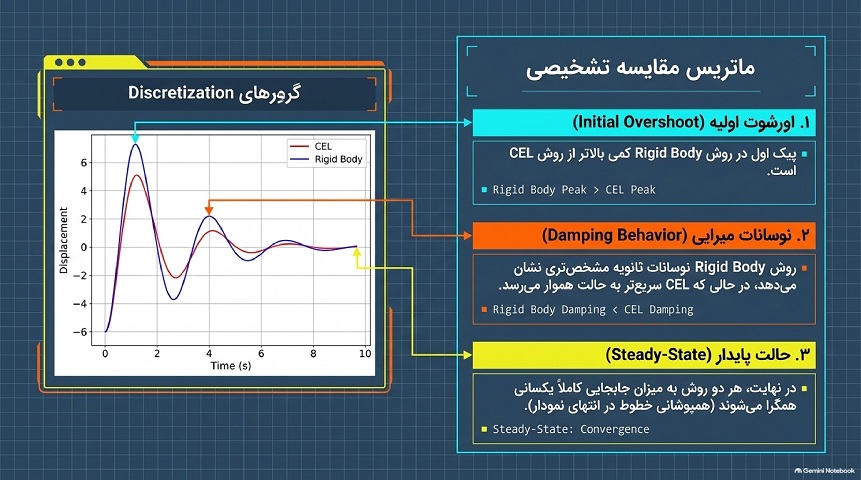
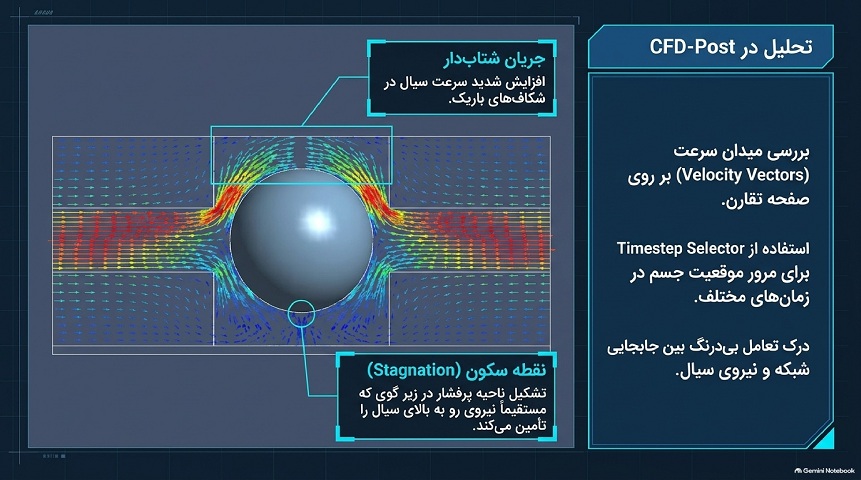
10\. در مرحله پایانی، نتایج در محیط CFD-Post بررسی میشوند. با نمایش بردارهای جابهجایی و سرعت شبکه و استفاده از ابزار انتخاب گام زمانی (Timestep Selector)، وضعیت توپک در زمانهای مختلف قابل مشاهده است. همچنین نتایج روش جدید شبیهسازی حرکت جسم صلب با روش قدیمی مبتنی بر عبارات CEL مقایسه میشوند که نشان میدهد موقعیت توپک در هر دو روش به نتایج بسیار مشابهی میرسد.
نمونه ای از اسلاید های آموزشی
تالیف گروهی ، پشتیبانی تلفنی
برنامه ریزی ، تدریس و بازبینی توسط گروهی از اساتید و دانشجویان انجام میشود تا خطاهای احتمالی را به حداقل برسانیم.
دانلود آنی/ ارسال سریع
لینک های دانلود بلافاصله پس از ثبت سفارش به پنل کاربری شما اضافه می شود و لینک دانلود به ایمیل شما هم ارسال میشود
همراه فایل های شبیه سازی
در فایل ها سعی شده تا تمام فایل های شبیه سازی ارسال شود تا دانشجویان امکان شبیه سازی گام به گام همراه استاد را داشته باشند.
۴نکته شگفتانگیز از ویژگی حرکت جسم صلب (6DOF) در ANSYS CFX که شبیهسازی FSI را دگرگون کرد
شبیهسازی برهمکنش سیال و سازه (FSI) و مدلسازی اجسام متحرک در مسیر جریان سیال، همواره یکی از چالشهای پیچیده و زمانبر در مهندسی دینامیک سیالات محاسباتی (CFD) بوده است. در روشهای سنتی، تعریف حرکت اجسامی مانند توپی سوپاپ (Valve Ball) که تحت تأثیر نیروهای دینامیکی سیال و نیروهای بیرونی نظیر فنر قرار دارند، نیازمند فرمولنویسیهای ریاضی سنگین و کدنویسیهای پیچیده بود.
اما معرفی قابلیت حل مستقیم ۶ درجه آزادی (6DOF) به عنوان یک ویژگی جدید (Beta-Feature) در نسخه ۱۲ نرمافزار ANSYS CFX، این مسیر را بهکلی تغییر داده است. این قابلیت به مهندسان اجازه میدهد حرکت اجسام صلب را بدون نیاز به کدهای واسطه و مستقیماً در داخل محیط CFX شبیهسازی کنند. در ادامه، ۴ نکته کلیدی و تحلیل تخصصی از این قابلیت استثنایی را بر اساس کارگاه آموزشی شبیهسازی سوپاپ توپی بررسی میکنیم.
۱. خداحافظی با فرمولنویسیهای پیچیده CEL و ورود به عصر ۶ درجه آزادی (Direct 6DOF Solving)
در نسخههای قدیمیتر، تعریف حرکت اجسام متحرک وابسته به نوشتن عبارات ریاضی در زبان بیان CFX (یا همان CEL) بود؛ روشی که علاوه بر زمانبر بودن، احتمال بروز خطای انسانی در فرمولنویسی را بهشدت افزایش میداد. در کارگاه آموزشی شبیهسازی سوپاپ (Workshop 4)، نشان داده شده است که چگونه میتوان حرکت توپی سوپاپ را تنها با فعالسازی قابلیتهای بتا (Beta-Features) در بخش تنظیمات عمومی CFX-Pre (طبق تصویر [SOURCE_IMAGE_4]) و استفاده از قابلیت حل مستقیم جسم صلب پیادهسازی کرد.
“این کارگاه قابلیت v12 beta را معرفی میکند که امکان حل مستقیم حرکت جسم صلب در CFX را تا ۶ درجه آزادی فراهم میسازد.”
با فعالسازی این قابلیت، دیگر نیازی به فرمولنویسیهای پیچیده برای محاسبه بازخورد نیروها نیست؛ زیرا حلکننده (Solver) بهصورت مستقیم معادلات حرکت جسم صلب را در هر گام زمانی حل کرده و موقعیت جدید شبکه (Mesh) را بهروزرسانی میکند. این جهش نرمافزاری، زمان تنظیم شبیهسازی (Setup Time) را بهشدت کاهش داده و ریسک خطاهای دستی را کاملاً از بین میبرد.
۲. دقت خیرهکننده و انطباق رفتار دینامیکی با روشهای پیشین (CEL vs. Rigid Body Precision)
یکی از دغدغههای اصلی مهندسان هنگام تغییر روشهای شبیهسازی، حفظ دقت و اعتبار نتایج است. مقایسه نتایج حاصل از روش جدید جسم صلب (Rigid Body) با روش سنتی CEL در نمودار مقایسه گسستهسازی (Discretisation Comparison) در تصویر [SOURCE_IMAGE_12]، انطباق رفتاری فوقالعادهای را بین این دو روش نشان میدهد.
با بررسی دقیق نمودار جابهجایی در جهت محور Y (متغیر Y Displacement <m>) نسبت به زمان در تصویر [SOURCE_IMAGE_12]:
هر دو روش، رفتار نوسانی میرا (Damped Oscillation) تا رسیدن به حالت پایدار (در حدود جابهجایی ۰٫۵۷ میلیمتر) را بهخوبی ثبت کردهاند.
در نوسانات اولیه، روش Rigid Body (خط آبی) دامنه اوج کمی بالاتری را نسبت به روش CEL (خط قرمز) پیشبینی میکند (حدود ۰٫۸۸ میلیمتر در برابر ۰٫۸۲ میلیمتر) و در اولین افت نوسان نیز کمی پایینتر میرود (حدود ۰٫۵۱ میلیمتر در برابر ۰٫۵۵ میلیمتر).
با وجود این تفاوت جزئی در دامنه قلههای اولیه، فرکانس نوسانات، روند میرایی و موقعیت تعادل نهایی در هر دو روش تطابق خیرهکنندهای دارند.
این انطباق بالا اثبات میکند که روش حل مستقیم ۶ درجه آزادی نه تنها سریعتر و سادهتر است، بلکه تمامی جزئیات فیزیکی و رفتارهای گذرا (Transient) را با دقتي کاملاً قابل اعتماد و معادل روشهای کدنویسیشده قدیمی بازسازی میکند.
۳. تعریف ساده نیروهای بیرونی، دستگاه مختصات محلی و شروط مرزی (Integrated Physics & Local Coordinates)
برای مدلسازی دقیق فیزیک حرکت، CFX ابزار کاملی برای تعریف دستگاههای مختصات محلی و نیروهای بیرونی ارائه داده است. در این شبیهسازی، ابتدا یک دستگاه مختصات کارتزین محلی تحت عنوان Coord 1 در مرکز جرم اولیه جسم صلب تعریف میشود. سپس فیزیک فنر (k_{Spring}) به عنوان یک نیروی بیرونی (SP1) با تعیین مختصات مبدأ فنر شامل مولفههای Xcg0 ،Ycg0 و Zcg0 نسبت به Coord 1 و وارد کردن ثابت فنر در جهت محور Y اعمال میگردد ([SOURCE_IMAGE_6] و [SOURCE_IMAGE_7]).
از آنجا که درجات آزادی دورانی در این مسئله غیرفعال شدهاند (Rotational Degrees Of Freedom = None در تصویر [SOURCE_IMAGE_7])، مولفههای ماتریس اینرسی جرم (XX, YY, ZZ, XY, XZ, YZ) بدون ایجاد هیچگونه ناپایداری در حلکننده، روی مقدار 0 \text{ kg}\cdot\text{m}^2 تنظیم میشوند ([SOURCE_IMAGE_6]).
نکته بسیار مهم دیگر در پیکربندی این شبیهسازی، تنظیم درست شرط مرزی دیواره متحرک است ([SOURCE_IMAGE_9]). در زبانه Boundary Details مربوط به دیواره BALL، گزینه Mesh Motion روی Rigid Body Solution (و انتخاب RigidBall) قرار گرفته و گزینه Wall Velocity Relative To بر روی Mesh Motion تنظیم میشود. این تنظیم برای دقت فیزیکی شبیهسازیهای گذرا با شبکه متحرک ضروری است، زیرا تضمین میکند که سرعت سیال روی دیواره دقیقاً برابر با سرعت حرکت خود شبکه (مرز جسم صلب) قرار داده شود (شرط عدم لغزش نسبی).
پارامترهای کلیدی تنظیم جسم صلب
نحوه تعریف / مقدار در نرمافزار
جرم جسم صلب (Mass)
مقدار متغیر mBall
ثابت فنر (k_{Spring}) در جهت Y
مقدار متغیر kSpring (در نیروی بیرونی SP1 با مبدأ Xcg0, Ycg0, Zcg0)
درجات آزادی محدودشده (Degrees of Freedom)
صرفاً حرکت انتقالی در جهت محور Y (Y axis)
تعریف مستقل دستگاه مختصات محلی (Coord 1) باعث میشود محاسبه موقعیت مرکز جرم و نیروهای وارد بر آن مستقل از مختصات جهانی دامنه باشد، که این امر مدیریت نیروهای خارجی نظیر فنرها یا گرانش را بسیار منسجمتر و سادهتر میسازد.
۴. پایش زنده و لحظهای متغیرهای حالت در حلکننده (Real-time Solver Tracking)
شفافیت در ارائه دادهها حین فرایند حل، یکی دیگر از نقاط قوت این قابلیت است. هنگام اجرای محاسبات در CFX-Solver Manager (طبق تصویر [SOURCE_IMAGE_10])، حلکننده در آغاز هر گام زمانی (Timestep) گزارش مفصلی از متغیرهای حالت جسم صلب (Rigid Body State Variables) ارائه میدهد.
این اطلاعات متغیرهای زیر را به صورت زنده خروجی میدهند:
موقعیت جهانی (Glo Car Pos): موقعیت کارتزین جسم در دستگاه مختصات کلی.
موقعیت محلی و جابهجایی (Loc Car Pos): موقعیت در دستگاه مختصات محلی که معادل جابهجایی واقعی جسم است.
سرعتها و شتابها: مقادیر خطی و زاویهای (Loc Car Vel, Loc Car Acc).
نیروها و گشتاورهای برهمکنش: نیروها و گشتاورهای برآیند وارد بر جسم (Delta Force, Delta Torque).
همچنین، وجود نمودار پایش زنده جابهجایی توپی (Ball Displacement Monitor) در محیط حلکننده ([SOURCE_IMAGE_10]) به مهندس شبیهسازی اجازه میدهد تا رفتار دینامیکی سیستم و روند همگرایی آن را در حین محاسبه بهصورت لحظهای ارزیابی کرده و از صحت فیزیکی حل مطمئن شود.
نتیجهگیری و جمعبندی
معرفی قابلیت حل مستقیم ۶ درجه آزادی (6DOF) در ANSYS CFX، شبیهسازیهای برهمکنش سیال و سازه (FSI) برای اجسام صلب را از یک فرآیند پیچیده، متکی به کدنویسی و عرضهپرداز به یک فرآیند یکپارچه، دقیق و روان تبدیل کرده است. سادگی در تنظیمات، دقت کاملاً منطبق بر روشهای مرجع CEL، و قابلیت پایش زنده متغیرهای حالت، این ویژگی را به ابزاری حیاتی برای مهندسان CFD تبدیل کرده است.
یک پرسش تفکربرانگیز: با سادهتر شدن روزافزون مدلسازی حرکتهای پیچیده چند-فیزیکی در نرمافزارهای CFD، آیا فکر میکنید در آینده نزدیک صنعت مهندسی بتواند سادهسازیهای هندسی را بهطور کامل کنار گذاشته و تمامی مکانیزمها را بهصورت ۱۰۰٪ واقعی شبیهسازی کند؟
10 دیدگاه ها
علی رضایی
بر آبان 13, 1405 در 6:35 ب.ظ
هندسه مورد بررسی در این آموزش شامل چه المانی است و تحت تأثیر چه نیرویی جابهجا میشود؟
غیرفعالسازی معادلات میدان جریان (معادلات سیال، انرژی و آشفتگی) و حل اختصاصی معادلات تغییر مکان شبکه است؛ این راهکار امکان بررسی سریع و ایزوله رفتار المانها را حین باز شدن سوپاپ فراهم میآورد.
گام اول: شبیهسازی پایه با روش پخش تغییر مکان و سختی مش ثابت. گام دوم: پیادهسازی گزینه سختی متغیر بر مبنای فاصله از مرز. گام سوم: تعریف یک زیردامنه ثابت در بخش زیرین برای منجمد کردن ناحیه مجاور لبه تیز زیر سوپاپ. گام چهارم: افزودن زیردامنه بالایی و بهرهگیری از توابع وزنی پیوسته.
ترکیب زیردامنه بالایی همراه با توابع وزنی و اصلاح طرح گسستهسازی در پارامترهای پیشرفته بهترین نتیجه را رقم میزند؛ زیرا کلیه خطوط شبکه محاسباتی با کیفیت بسیار بالا، ساختار منظم و بدون کوچکترین افت تعامد یا اعوجاج، هندسه حرکتی سوپاپ را دنبال میکنند.
هندسه مورد بررسی در این آموزش شامل چه المانی است و تحت تأثیر چه نیرویی جابهجا میشود؟
هندسه شامل یک سوپاپ تقارنمحوری است که تحت تأثیر فشار سیال بالادست جابهجا شده و باز میشود.
نکته کلیدی رویکرد آموزشی این سند چیست و چه مزیتی دارد؟
غیرفعالسازی معادلات میدان جریان (معادلات سیال، انرژی و آشفتگی) و حل اختصاصی معادلات تغییر مکان شبکه است؛ این راهکار امکان بررسی سریع و ایزوله رفتار المانها را حین باز شدن سوپاپ فراهم میآورد.
فرآیند آموزش در چهار گام پیوسته چگونه تعریف شده است؟
گام اول: شبیهسازی پایه با روش پخش تغییر مکان و سختی مش ثابت. گام دوم: پیادهسازی گزینه سختی متغیر بر مبنای فاصله از مرز. گام سوم: تعریف یک زیردامنه ثابت در بخش زیرین برای منجمد کردن ناحیه مجاور لبه تیز زیر سوپاپ. گام چهارم: افزودن زیردامنه بالایی و بهرهگیری از توابع وزنی پیوسته.
نتایج پسپردازش در مدل پایه چه ضعفی را نشان میدهد و مقدار زاویه تعامد چقدر است؟
مدل پایه به علت تمرکز بالای تغییر شکل در شکاف، دچار کشیدگی شدید و فروریزش مش شده و زاویه تعامد شبکه به مقدار منفی چهار و نیم درجه افت میکند.
کدام استراتژی بهترین نتیجه را رقم میزند و چرا؟
ترکیب زیردامنه بالایی همراه با توابع وزنی و اصلاح طرح گسستهسازی در پارامترهای پیشرفته بهترین نتیجه را رقم میزند؛ زیرا کلیه خطوط شبکه محاسباتی با کیفیت بسیار بالا، ساختار منظم و بدون کوچکترین افت تعامد یا اعوجاج، هندسه حرکتی سوپاپ را دنبال میکنند.